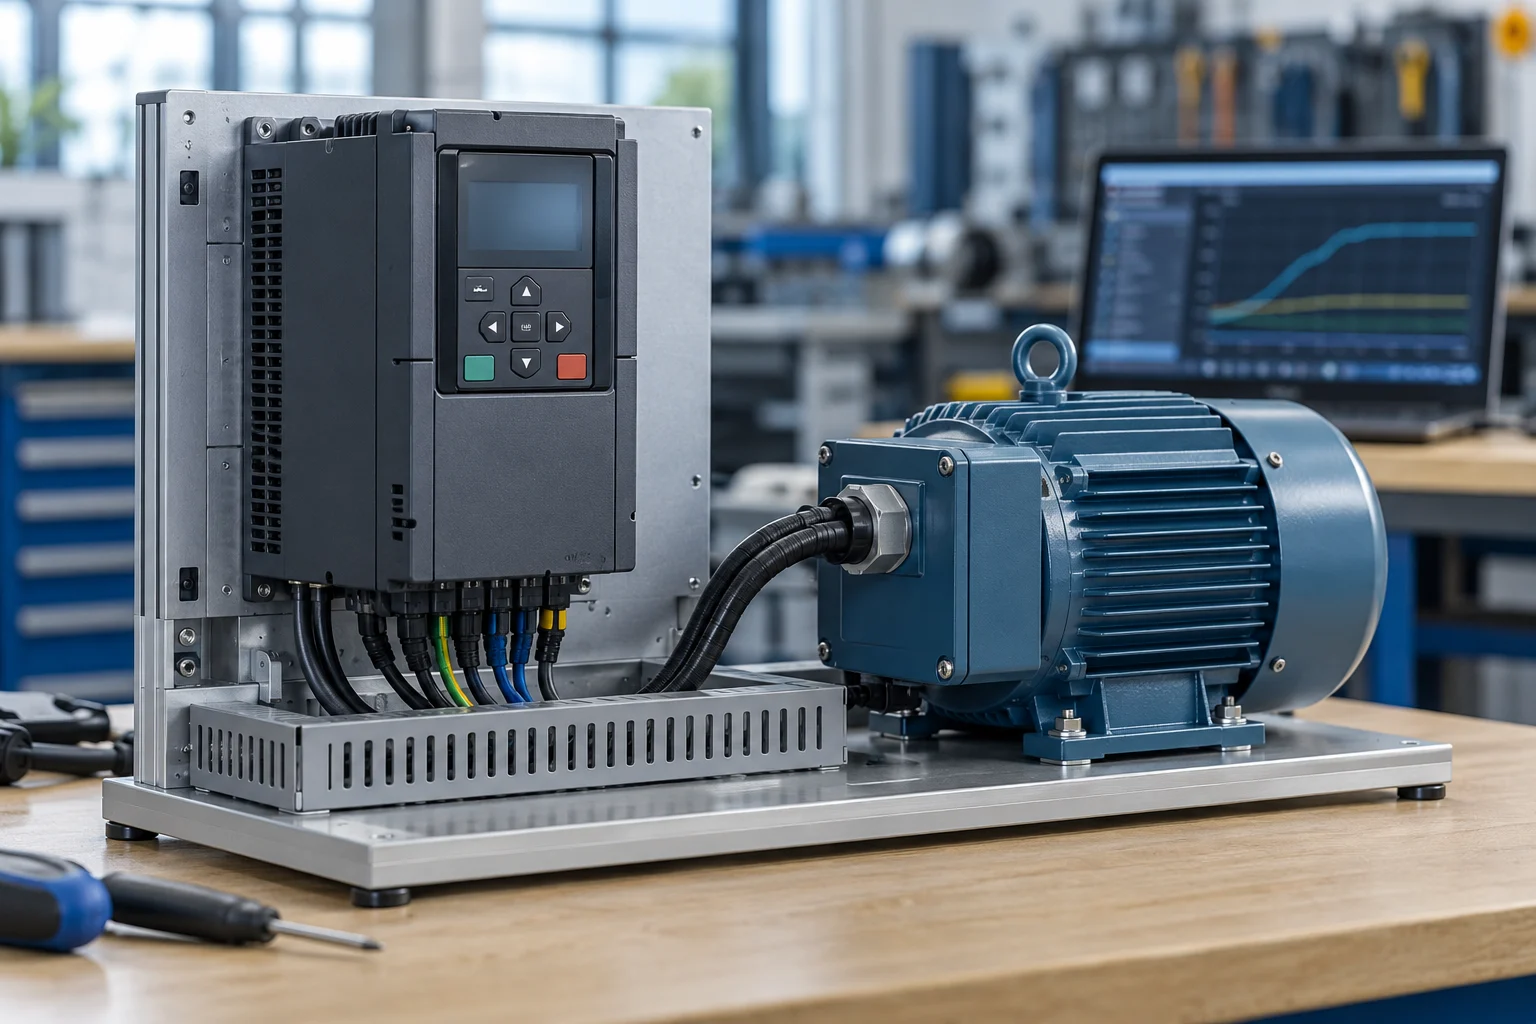
Bir frekans invertörünün motoru döndürmesi, devreye almanın tamamlandığı anlamına gelmez. Doğru yön, uygun tork, kontrollü duruş ve arıza sonrası davranış birlikte doğrulanmalıdır. Parametreleri yalnızca motor gücüne bakarak girmek; mekanik yükü, frenlemeyi ve işletmenin çalışma biçimini gözden kaçırabilir.
01Motor ve yük bilgisini bir araya getirin
Önce motorun tam etiketi, bağlantı şekli, nominal gerilim, akım, frekans ve devir bilgileri kayıt altına alınır. Motor tipi de önemlidir: asenkron motorla sabit mıknatıslı motorun kontrol gereksinimleri aynı değildir. Sürücünün bu motor tipini desteklediği ve kullanılan kontrol yönteminin uygun olduğu doğrulanmalıdır.
Motorun etiket gücü tek başına yük profilini anlatmaz. Fan, konveyör, ekstrüder ve yüksek ataletli tambur farklı kalkış ve duruş ihtiyacı oluşturur. Gerekli sürekli akım, kısa süreli yüklenme, ortam sıcaklığı ve sürücünün azaltılmış kapasite koşulları birlikte değerlendirilir. Parametre numaraları model ve firmware'e göre değiştiği için başka cihazdan açıklamasız değer kopyalanmaz.
02İlk hareketten önce hangi koşullar sağlanmalı?
Elektriksel ve mekanik kurulum yetkili personelce kontrol edilir. Kablo bağlantıları, koruma düzeni, motorun yüke bağlılığı ve ilk hareketin tehlike oluşturup oluşturmayacağı gözden geçirilir. Sürücünün DC barasında enerji kalabileceği unutulmaz; bakımda üreticinin bekleme ve gerilim doğrulama talimatı uygulanır.
Otomatik yeniden başlatma, enerji geri geldiğinde çalışma ve haberleşme kaybındaki davranış ilk testten önce anlaşılmalıdır. “Motoru test etmek” için makinenin emniyet zincirini geçersiz kılmak uygun değildir. İlk hareket, planlanmış ve sınırları belirlenmiş bir testtir.
03Komut kaynağı ile hız referansını ayırın
Çalıştırma komutu panelden gelirken hız referansı analog girişten veya ağdan geliyor olabilir. Bu ayrım net değilse sürücü bazı komutları alıp bazılarını almıyor gibi görünür. Lokal/uzak seçimi, izin girişleri, kontrol kelimesi ve hız ölçeklemesi birlikte kontrol edilir.
| Parametre grubu | Kontrol sorusu |
|---|---|
| Motor modeli | Etiket ve gerçek motor bağlantısı uyumlu mu? |
| Komut kaynağı | Başlat/durdur yetkisi hangi arayüzde? |
| Referans | Hızın birimi ve minimum/maksimum sınırı ne? |
| Rampalar | Yükün kalkış ve duruş ihtiyacını karşılıyor mu? |
| Arıza davranışı | Haberleşme kesilince hangi duruma geçiyor? |
04Rampayı kısa tutmak her zaman daha iyi değildir
Kısa hızlanma rampası yüksek tork ve akım gerektirebilir. Kısa yavaşlama rampasında ise yükten sürücüye dönen enerji DC bara gerilimini artırabilir. Fren direnci veya rejeneratif çözüm ihtiyacı yükün ataletine ve çalışma çevrimine göre belirlenir. Direnç değeri ve güç seçimi üretici hesabıyla yapılmalıdır.
Açıklama için 1.500 dev/dak hedefe 10 saniyede çıkan doğrusal bir rampanın ortalama hız değişimi 150 dev/dak/s olur. Rampayı 5 saniyeye indirmek aynı mekanik sistemde ivme gereksinimini iki katına çıkarır. Bu basit örnek, rampa süresinin yalnızca operatör konforu ayarı olmadığını gösterir; gerçek tork hesabında atalet ve yük torku ayrıca yer alır.
05Kontrol modu ve motor tanıtma işlemi
Skaler ve vektörel yöntemlerin uygunluğu uygulamaya göre değerlendirilir. Düşük hızda tork, hız hassasiyeti ve geri bildirim gereksinimi kararın parçalarıdır. Bazı sürücüler motor parametrelerini belirlemek için tanıtma işlemi ister. Bu işlemin motoru hareket ettirip ettirmeyeceği ve yükten ayırma gereksinimi kılavuzdan kontrol edilir.
Düşük hızda uzun süre çalışan, kendi fanıyla soğuyan motorlarda soğutma yeterliliği ayrıca incelenir. Motorun dönüyor olması termik açıdan doğru koşulda çalıştığını kanıtlamaz. Gerekli termik koruma ve sensör bağlantısı uygulamayla uyumlu olmalıdır.
06Arıza kaydını silmeden önce okuyun
Aşırı akım, düşük gerilim ve aşırı gerilim farklı inceleme yolları gerektirir. Arızanın hangi hızda, hangi yükte ve hangi komuttan sonra oluştuğu kaydedilmelidir. Tekrar tekrar resetlemek, arızanın nedenini bulmaz ve mekanik sisteme ek yük bindirebilir.
07Devreye alma teslimi
Son parametre yedeği, motor etiketi, kontrol kaynağı, rampa değerleri ve denenmiş arıza senaryoları birlikte saklanır. Hız sınırları, normal duruş ve acil durdurma işlevleri birbirine karıştırılmadan doğrulanır. Son kabul, motorun boşta dönmesiyle değil; gerçek yükte akım, sıcaklık, hız ve duruş davranışının gereksinimleri karşılamasıyla yapılır.
08Örnek doğrulama senaryosu
Bir konveyörün hızlanırken aşırı akım verdiği varsayılsın. İlk kayıtta gerçek yük, rampa süresi, hedef hız ve olay zamanı yer alır. Yükün mekanik olarak sıkışması, motor verisinin yanlış girilmesi ve yetersiz tork kapasitesi ayrı hipotezlerdir. Rampa uzatıldığında hata kaybolursa bunun kabul edilebilir çevrim süresiyle uyumu kontrol edilir; kök nedenin kesin bulunduğu söylenmez. Son ayar gerçek ürün, tam yük ve tekrar eden çevrimde doğrulanmalıdır.
Teknik kaynaklar ve ileri okuma
Ürün ve sürüm özelindeki değerler için ilgili üreticinin güncel dokümanı esas alınmalıdır. Yukarıdaki hesaplar ve senaryolar açıklama amaçlı mühendislik örnekleridir.