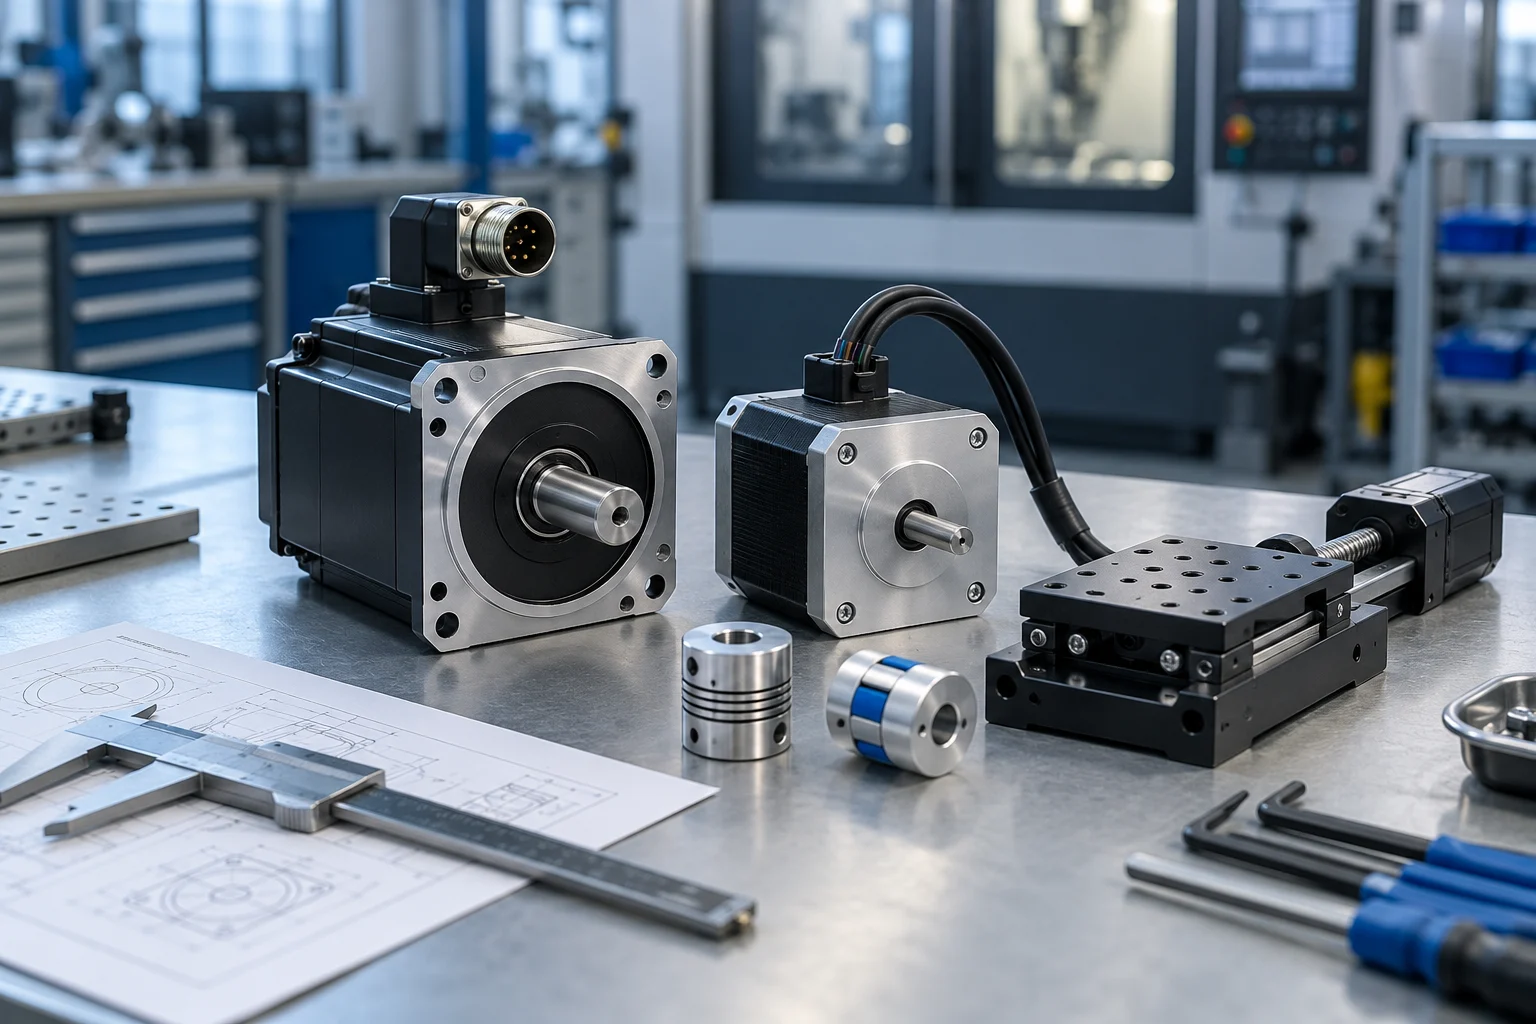
Servo ile step motor arasındaki seçim, yalnızca fiyat ve hassasiyet karşılaştırmasıyla yapılamaz. Hareket mesafesi, hız profili, yük ataleti, duruş hassasiyeti ve mekanik aktarım birlikte değerlendirilmelidir. Özellikle “mikrostep sayısı yüksekse hassasiyet de aynı oranda artar” düşüncesi, makine tasarımında yanıltıcı sonuçlara yol açabilir.
01Önce hareket görevini tarif edin
Bir eksenin kaç milimetre gideceği, bu hareketi kaç saniyede yapacağı ve ne sıklıkla tekrar edeceği belirlenir. İvme ve yavaşlama süreleri, çevrim süresi kadar önemlidir. Yatay bir taşıma ekseni ile düşey yük tutan eksenin enerji kesilmesindeki davranışı da aynı değildir.
Hedef konum doğruluğu ve tekrarlanabilirlik ayrı yazılmalıdır. Aynı noktaya her seferinde yakın gelmek, ölçülen mutlak konumun doğru olduğu anlamına gelmez. Mekanik boşluk, vida hatası, esneme ve sıcaklık değişimi motor çözünürlüğünden bağımsız hata kaynaklarıdır.
02Tork-hız eğrisine bakın
Step motor düşük hızda güçlü bir seçenek olabilir; hız yükseldikçe kullanılabilir torku önemli ölçüde değişebilir. Servo sistemin sürekli ve kısa süreli tork bölgeleri ise kendi eğrisi ve sürücüsüyle değerlendirilir. Motorun etiketindeki tork değeri, istenen bütün hızlarda geçerli kabul edilmez.
Tasarımda sürtünme, proses kuvveti ve ivmelenme torku birlikte hesaplanır. Sadece duruşta yükü tutan motor, hızlanma sırasında yeterli olmayabilir. Redüktör seçimi torku artırırken hız, boşluk, verim ve atalet ilişkisini de değiştirir. Motor-sürücü çifti üretici verileriyle birlikte incelenir.
03Geri bildirim neyi garanti eder?
Açık çevrim step sistemde komut darbelerinin gönderilmesi, eksenin gerçekten o konuma ulaştığını doğrudan kanıtlamaz. Aşırı yük veya uygunsuz ivme adım kaybı oluşturabilir. Kapalı çevrim step çözümleri bulunur; dolayısıyla “step her zaman geri bildirimsizdir” genellemesi doğru değildir.
Servo sistemde enkoder geri bildirimi hatanın izlenmesini sağlar. Fakat mekanik boşluk enkoderin ölçtüğü noktanın sonrasında bulunuyorsa kontrolör bunu tam olarak göremeyebilir. Motor enkoderi ile lineer ölçüm sistemi farklı bilgileri temsil eder. Geri bildirimin nerede alındığı, hata bütçesinin parçasıdır.
| Kriter | Step tarafında dikkat | Servo tarafında dikkat |
|---|---|---|
| Yüksek hız | Eğride kalan tork | Sürekli/tepe tork ve hız sınırı |
| Kısa hareket | İvme ve rezonans | Ayar ve yerleşme süresi |
| Konum doğrulama | Geri bildirim ihtiyacı | Enkoderin ölçtüğü gerçek nokta |
| Isınma | Tutma akımı ve görev çevrimi | RMS tork ve termik yük |
| Maliyet | Mekanik ve sürücü dahil | Devreye alma ve bakım dahil |
04Mikrostep, ölçüm doğruluğu değildir
Örnek olarak 5 mm hatveli bir vida, devir başına 200 tam adım ve 16 mikrostep kullanan bir eksende komut artımı 5 / (200 × 16) = 0,0015625 mm olur. Bu değer sayısal komut çözünürlüğüdür. Eksenin gerçekten yaklaşık 1,6 mikrometre mutlak doğruluğa sahip olduğu sonucu çıkarılamaz.
Motorun yük altındaki açı hatası, vida doğruluğu, rulmanlar, kaplin ve gövde esnemesi toplam sonucu etkiler. Bu ayrımı yapmadan katalog çözünürlüğünü ürün toleransı olarak yazmak, kabul testinde sorun yaratır. Gereken hassasiyet gerçek yük ve sıcaklıkta ölçülmelidir.
05Düşey eksen ve enerji kesilmesi
Enerji kesildiğinde düşebilecek yüklerde mekanik tutma, fren ve güvenlik değerlendirmesi gerekir. Motorun enerjiliyken tutma torku, enerjisiz durum için çözüm değildir. Bir frenin statik tutma veya dinamik durdurma amacıyla kullanılabilirliği üretici tanımına göre belirlenir.
Benzer şekilde referanslama, enkoder mutlaklık özelliği ve yeniden başlama prosedürü birlikte planlanır. Enerji geri geldiğinde eksenin hangi konumu kabul edeceği ve hareket iznini ne zaman alacağı açık olmalıdır. Bu karar yalnızca sürücü parametresi olarak bırakılmaz.
06Kabul testinde aynı çevrimi tekrar edin
En ağır yük, en kısa çevrim ve en yüksek ortam sıcaklığına yakın koşullarda test yapılır. Motor/sürücü sıcaklığı, konum hatası, titreşim ve çevrim sonunda yerleşme kaydedilir. Uzun süreli kararlılık ile tek seferlik hızlı hareket ayrı değerlendirilir. En uygun sistem, ihtiyaçtan bağımsız en güçlü motor değil; tanımlı hareketi tekrarlanabilir ve bakım yapılabilir şekilde gerçekleştiren sistemdir.
07Örnek doğrulama senaryosu
Bir eksenin yüksüz testte doğru, ürün takıldığında zaman zaman eksik hareket ettiğini varsayalım. Komut çözünürlüğü değiştirilmeden önce yük torku, ivme, mekanik sürtünme ve bağlantı incelenir. Step sistemde adım kaybı, servo sistemde izleme hatası gibi belirtiler gerçek hareket kaydıyla karşılaştırılır. En ağır ürünle tekrarlı çevrim tamamlanmadan yüksüz masa testi kabul edilmemelidir. Eksenin ısındıktan sonraki konumu ve yerleşme süresi de test kapsamına alınır.
Teknik kaynaklar ve ileri okuma
Ürün ve sürüm özelindeki değerler için ilgili üreticinin güncel dokümanı esas alınmalıdır. Yukarıdaki hesaplar ve senaryolar açıklama amaçlı mühendislik örnekleridir.